SERVICE LINE0510-8552 6680
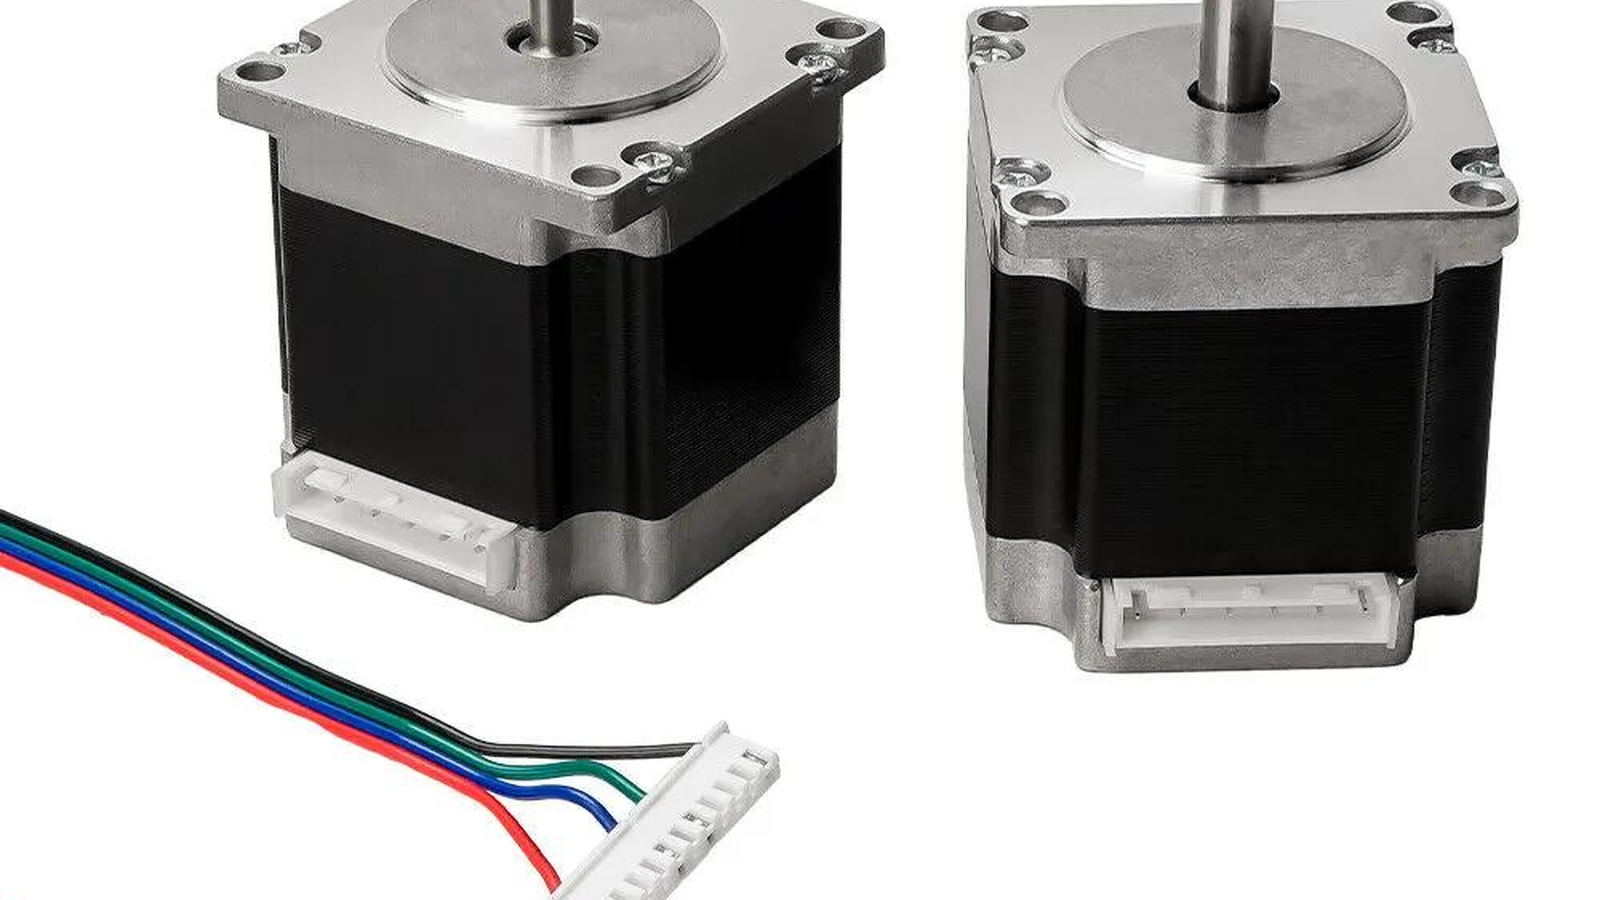
步进电机的“丢步”是个笼统说法,实际包含三种不同的问题:真的丢步(少走几步)、失步(整段偏移)、以及机械回差造成的定位偏差。三者的排查路径完全不同。
先确认驱动器输出电流。57 机座、3.0A 相电流的电机,驱动器拨码若停在 2.0A 档,转矩只剩额定的三分之二。设备在空载调试时完全正常,一上料就偶发偏差,这类情况占到我们接到的咨询的一半以上。拨码表贴在驱动器侧面,按电机铭牌设置即可,注意有的驱动器标注的是峰值电流,有的是有效值,差 1.41 倍。
再看细分。细分提高能改善低速平稳性,但不会提高转矩,反而因为每步的电流上升时间占空比变化,高速段的可用转矩下降。把细分从 8 提到 64 却期望“更有力”,方向就错了。细分选择的原则:低速平稳优先用 8~16,需要高分辨率定位用 32,超过 64 在多数应用里没有实际收益。
第三是加减速曲线。步进电机的转矩随转速上升快速下降,直接给一个 2000Hz 的启动脉冲,电机只会原地嗡嗡响。驱动器都有加减速时间设置,从 0.3s 起调,能明显改善起动成功率。
第四是机械负载。丝杆的预紧力过大、导轨润滑不足,都会在低速时表现为爬行,看起来像丢步。用手转动丝杆感受阻力,比盯着电气参数更直接。
最后才是电源与干扰。开关电源容量不足,多轴同时动作时电压跌落,驱动器进入欠压保护并丢步。给驱动器单独一路电源、留 30% 余量,是很便宜的一条改进。
工作日 18:00 前收到的询价,当天回复;非标件按图纸核算,不接模糊报价。